高通6月1日介绍Dragonwing IQ10机器人参考设计,将计算、传感、连接和软件放入共同方案,面向工业、移动和人形机器人等方向。文章强调的是系统集成基础,希望帮助团队减少从原型走向产品时的重复工作。
黑料24h不打烊每日爆料关注这类参考设计,是因为机器人能力很少来自单个模块。感知、理解、规划和执行需要在真实物理环境中衔接,某个部件表现出色,并不意味着整机已经具有可靠、连续的任务能力。
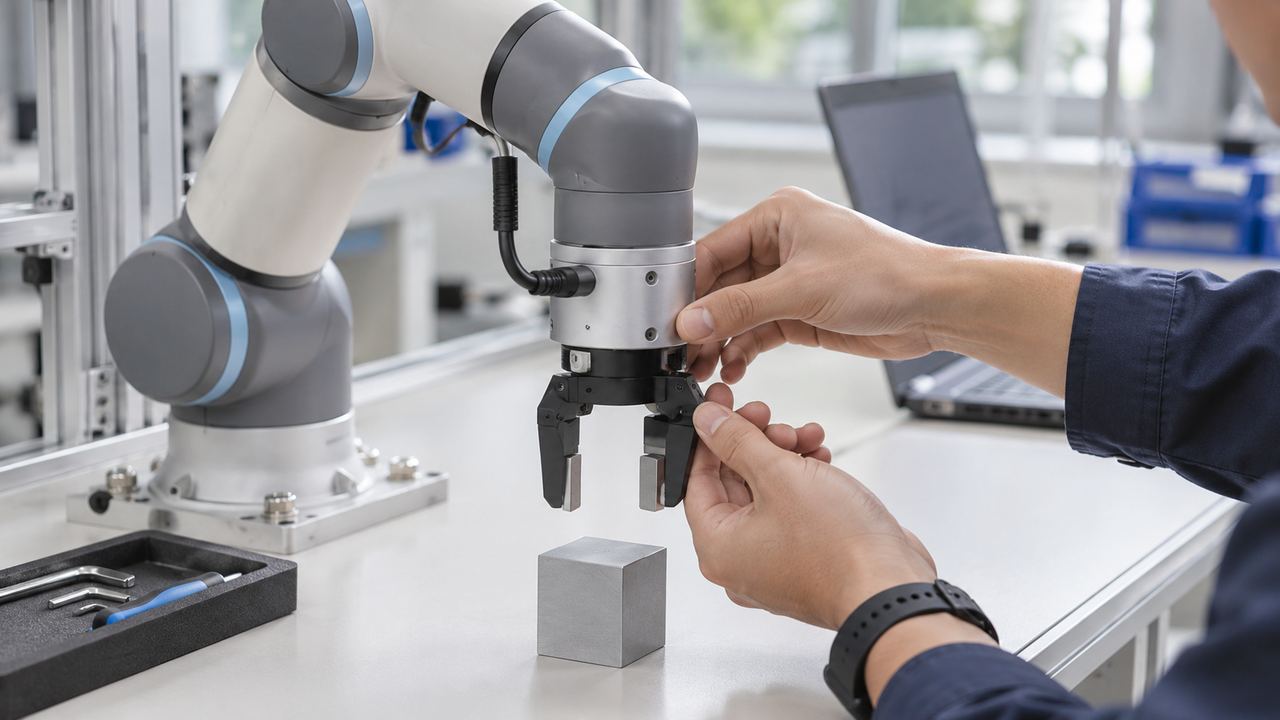
参考设计先把共同依赖组织起来
机器人通常要连接多种传感与执行部件,计算平台还需处理输入和任务状态。若接口不清楚,团队容易在适配中反复修改。参考设计的作用,是提供一组可讨论和验证的组合方式,让基础依赖更早被看见。
不过,共同方案不能替代具体产品定义。不同机器人有不同结构、运动方式与工作环境,开发者仍需决定需要完成什么任务,并确认哪些部分可以沿用、哪些部分必须重新配置和验证。
感知与控制必须在时间上相互配合
传感输入需要经过处理才能用于后续动作,数据过旧或状态不一致,都可能改变系统行为。因此,平台评价不应只有计算吞吐,还需要关注信息何时到达、任务何时完成,以及结果是否对应当前现场。
当复杂模型参与理解或规划时,仍应明确它与控制环节之间的边界。模型输出需要转成能够检查的任务条件,而执行过程要保持可反馈。把这些接口组织清楚,有助于避免把智能推理误当成未经约束的直接动作。
整合传感和连接,也要处理异常
不同传感器可能提供相互补充的信息,也可能在某些环境中暂时不足。系统需要识别输入质量,说明哪些条件能够继续工作,哪些情况需要等待或人工介入,而不是在信息缺口中保持表面正常。
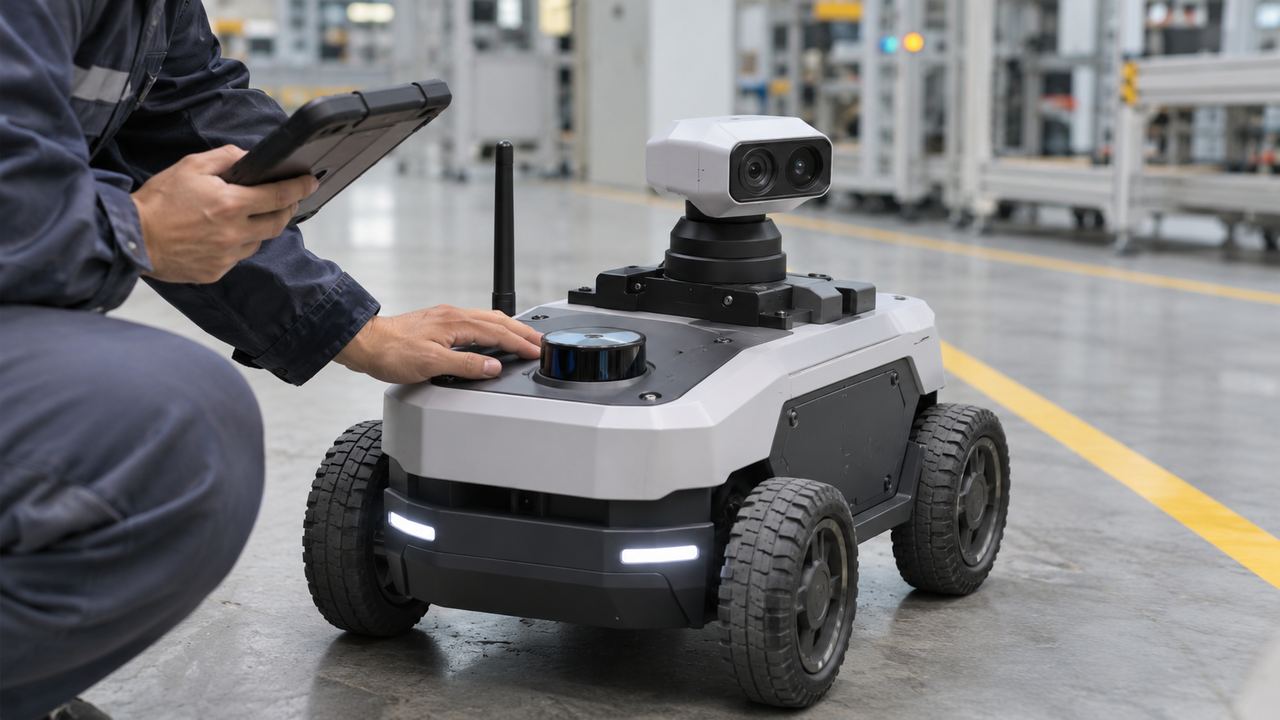
连接变化同样会影响机器人任务。若一部分计算或管理依赖外部服务,断开之后怎样保持状态、怎样恢复,以及是否重复执行,都需要在设计阶段考虑。这些问题使网络与任务组织成为整机验证的一部分。
机器人还需要能够解释停止和恢复的过程。清楚记录触发条件与当前状态,既方便现场人员使用,也能帮助工程团队复查问题,而不是只知道某次任务没有达到预期。
从平台演示走向产品,需要逐项证据
高通介绍的IQ10参考设计提供了集成思路,其适用价值仍需要结合具体结构和任务检验。演示可以说明一条路径能够运行,实际产品则还要面对更长时间、更多条件和持续维护。
后续可以观察配置与软件支持是否清楚、异常是否容易诊断,以及原型阶段验证过的工作能否延续到产品阶段。减少重复工程,既涉及接口复用,也涉及测试记录是否能够继续使用。
维护过程还需要保留硬件与软件的配置对应关系。更新某个模块之后,原有测试是否仍然有效,应有可复查依据,这样平台复用才不会让问题在不同版本间难以追踪。
机器人平台的发展,需要把感知与计算能力放回物理执行的完整链条。参考设计能够提供共同起点,但最终任务表现仍由整机结构、软件组织与现场条件共同决定,这也是从原型迈向部署时必须保留的区别。